Signal Conditioning Sensor: Kapan Harus Filter dan Kapan Harus Perbaiki
Pahami jenis filter digital (moving average, median, damping) untuk sensor monitoring dan kapan harus memperbaiki sumber noise.
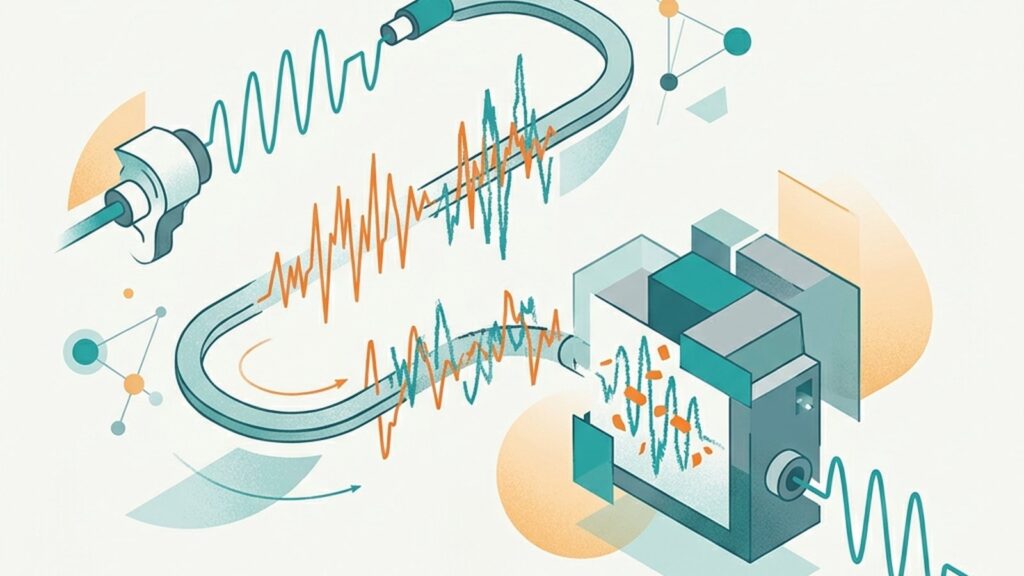
Grafik di dashboard goyang-goyang padahal kondisi lapangan stabil. Reaksi pertama? Aktifkan filter di data logger. Signal conditioning sensor lewat filtering digital memang bisa meredam noise yang kelihatan. Masalahnya, filter yang terlalu agresif juga bisa menyembunyikan event nyata: lonjakan konsentrasi, perubahan level mendadak, sensor yang mulai rusak. Artikel ini bahas cara kerja tiap jenis filter, cara konfigurasinya, dan kapan lebih baik perbaiki sumber noise daripada nambah filter.
Apa Itu Signal Conditioning dalam Sistem Monitoring
Signal conditioning punya empat fungsi: amplifikasi, isolasi, filtering, dan linearisasi. Di lapangan, filtering adalah yang paling sering diutak-atik teknisi.
Filtering bisa terjadi di tiga titik dalam rantai pengukuran. Di transmitter, sensor 4-20 mA biasanya punya damping internal yang menghaluskan sinyal analog sebelum sampai ke data logger. Di data logger, biasanya ada opsi averaging, median filter, atau exponential smoothing per channel. Dan di server atau dashboard, pemrosesan post-acquisition setelah data terekam.
Implikasinya beda. Damping di transmitter mengubah sinyal analog itu sendiri, jadi data logger terima sinyal yang sudah halus. Filtering di data logger beroperasi pada sampel yang sudah masuk, dan data mentah masih bisa disimpan paralel kalau data logger-nya support fitur itu.
Jenis Filter dan Cara Kerjanya
Empat jenis filter yang umum ada di data logger dan transmitter:
Moving average jumlahkan N pembacaan berturut-turut, bagi N. Noise acak berkurang proporsional terhadap √N. Contoh: rata-rata 10 titik mengurangi noise acak sekitar 3,2 kali. Trade-off-nya jelas. Makin besar N, makin lambat respons terhadap perubahan nyata.
Exponential smoothing (filter IIR) kasih bobot lebih besar ke pembacaan terbaru, bobot yang makin kecil ke pembacaan lama. Smoothing factor tentukan seberapa cepat data lama “dilupakan.” Hasilnya pemulusan kontinu tanpa perlu jendela data besar. Tapi untuk noise berfrekuensi tinggi, tidak seefektif moving average.
Median filter ganti setiap pembacaan dengan nilai median dari N sampel tetangga. Kelebihannya: spike tunggal hilang tanpa menggeser baseline. Beda dengan averaging yang bisa narik rata-rata ke arah spike itu.
Damping time constant adalah parameter yang ada di transmitter 4-20 mA. Damping tinggi, output lebih halus, tapi respons lebih lambat. Di transmitter tekanan Rosemount misalnya, time constant ini yang tentukan seberapa cepat output mA ngejar perubahan tekanan aktual.
Bagaimana Damping Memengaruhi Output 4-20 mA dan RS-485
Perbedaan antara output 4-20 mA dan RS-485 ngaruh ke lokasi filtering.
Sensor 4-20 mA: damping terjadi di transmitter dan mengubah sinyal analog langsung. Data logger terima sinyal yang sudah di-filter. Tidak ada opsi baca nilai mentah kalau damping sudah aktif. Damping kebesaran bisa bikin data logger rekam pembacaan yang tertinggal dari kondisi aktual.
Sensor RS-485/Modbus: beberapa sensor punya register Modbus terpisah untuk nilai mentah (raw) dan nilai ter-filter. Ini fleksibel karena data logger bisa baca nilai ter-filter untuk dashboard, sambil simpan nilai mentah untuk analisis. Tapi tidak semua sensor punya fitur ini. Cek register map sensor dulu sebelum asumsi tersedia.
Memilih Pengaturan Filter: Jenis Noise, Kebutuhan Respons, dan Dampak Alarm
Jangan langsung set filter ke nilai tertinggi. Evaluasi tiga faktor ini:
Identifikasi jenis noise. Noise acak (fluktuasi kecil tanpa pola) cocok ditangani moving average. Spike tunggal yang tajam, misalnya dari gangguan elektromagnetis sesaat, lebih pas pakai median filter. Noise periodik yang berpola berulang? Itu bukan urusan filter. Investigasi sumbernya.
Hitung delay respons. Jumlah sampel dalam jendela filter dikali interval scan data logger sama dengan waktu filtering efektif. Moving average 10 sampel pada interval 1 detik artinya delay 10 detik. Untuk parameter yang butuh respons cepat (level air di stasiun banjir, misalnya), delay segitu bisa fatal.
Cek interaksi alarm. Filter agresif bisa bikin pembacaan melewati threshold alarm terlambat. Alarm baru terpicu setelah event-nya sudah lewat. Pastikan delay filter tidak lebih lama dari waktu respons yang diharapkan sistem alarm.
Kapan Filtering Bukan Jawaban yang Tepat
Filter mengurangi noise yang kelihatan, tapi tidak perbaiki sumber masalah. Beberapa kondisi butuh intervensi fisik, bukan konfigurasi:
Masalah grounding. Ground loop dan koneksi grounding buruk bikin noise sistematis. Filter digital tidak akan menghilangkan ini. Perbaikan grounding stasiun monitoring harus dilakukan di layer fisik dulu.
Kerusakan kabel. Shield rusak atau konektor korosi bikin noise intermiten. Solusinya bukan nambah damping, tapi pilih dan pasang kabel sensor yang benar.
Degradasi sensor. Sensor yang tadinya stabil tiba-tiba noisy? Kemungkinan besar penyebabnya fisik: fouling, aging membrane, elemen sensing rusak. Filter di atas sensor yang sedang rusak bikin dashboard terlihat bersih, tapi data-nya sudah tidak representatif.
Sumber EMI. Interferensi elektromagnetis dari VFD, motor, atau peralatan switching butuh mitigasi fisik: shielding, rerouting kabel, atau filter EMI analog.
Prinsipnya sederhana: kalau noise muncul tiba-tiba di sensor yang sebelumnya stabil, cari penyebab fisiknya dulu. Filter digital di atas fault fisik bikin data tampak bersih tapi tidak bisa diandalkan, dan bisa bikin flag kualitas data yang menyesatkan.
Kapan Perlu Libatkan System Integrator
Konfigurasi filter satu sensor, satu data logger, biasanya bisa dikerjakan sendiri oleh teknisi lapangan. Tapi ada situasi yang butuh integrator.
Stasiun multi-sensor dengan protokol campuran (kombinasi 4-20 mA dan RS-485 di satu data logger) butuh konfigurasi filter berbeda per channel. Instalasi yang tunduk regulasi, seperti stasiun SPARING, harus pastikan filter tidak memengaruhi kepatuhan data terhadap standar akuisisi. Aplikasi akurasi tinggi perlu validasi bahwa filter tidak menambah bias sistematik.
Fortuna Argatech mengonfigurasi parameter signal conditioning saat integrasi sistem untuk semua lini produk, dari GEOVOS 1000 Datalogger sampai stasiun AQMS dan Weather Station. Kalau konfigurasi filter di stasiun monitoring perlu dievaluasi, hubungi tim teknis kami.
Bagikan artikel ini
Sebarkan insight ini ke tim Anda.
Artikel Terkait
Topik serupa dari kategori yang sama.
Meletakkan stasiun cuaca sembarangan dapat memicu bias data hingga 50%. Pelajari panduan siting sensor AWS standar WMO-No. 8 dan BMKG untuk industri.
Pelajari perbandingan teknis antara anemometer ultrasonik tanpa bagian bergerak dan sensor mekanik cup-and-vane untuk stasiun cuaca industri dan pertambangan.
Panduan memilih sensor konduktivitas: perbandingan tipe toroidal (induktif), kontak 2-elektroda, dan 4-elektroda untuk pemantauan air dan limbah industri.